


Page 34 - MWJC_JanFeb2019_eMag
P. 34
TechnicalFeature  技术特写


                                                         (1)
                 并且单位方向矢量表示为:                                                                                (7)

                                                         (2)
                 其中θ k 和φ k 分别是目标相对于虚拟阵列中心的仰角和方位
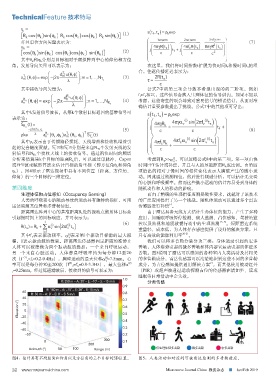
             角。发射导向矢量可以表示为:                                         在这里,我们将时间指数t扩展为快时间t f 和慢时间t s 的组
                                                                合。往返传播延迟表示为:
                                                         (3)

                 其中接收导向矢量为:                                         公式7中的第三项会导致不希望出现的的二阶项,例如
                                                                f r +f h 和2f r ,这些信号会落入生理体征的信号谱内。如果不加以
                                                         (4)    考虑,这些寄生的项会导致对重要信号的错误估计。从而对准
                                                                确估计重要参数提出了挑战。公式7中的其他项可导出:
                 其中λ发射信号波长。从第k个散射目标返回的基带信号可
             表示为:

                                                         (5)                                                 (8)

                 其中ρ k 表示由于传播路径损耗、天线增益和接收机增益引
             起的复合幅度贡献。          和    分别是来自N Tx 个发射天线的发
             射信号和N Rx 个接收天线上的接收信号。通过沿快时间的频谱
             分析来估算第k个目标的距离R k 后,可以通过单脉冲、Capon                       考虑到R k >>   ,可以忽略公式8中的第二项。第一项由快
             或FFT波束赋形算法来估计目标的角坐标(即方位角θ k 和仰角                    时间FFT估计或补偿,并且与人的基础距离R k 成比例。由第四
             φ k )。图4显示了雷达视场中具有不同位置(距离、方位角、                     项给出的相对于慢时间的相位变化表示人胸壁产生的微小运
             仰角)的三个目标的三维定位。                                     动。因此通过监测相位,然后进行频谱分析,可以估计无交叠
                                                                的心脏和呼吸频率。然而这些微小运动的估计容易受到身体的
             第四维度                                               随机动作和人的移动的影响。
                 生理体征和占位感知(Occupancy Sensing)                       而由于精确的生理指征监测是硬性要求,这就对于该技术
                 人类的呼吸和心脏跳动导致的运动具有独特的指征,可用                      的广泛应用提出了另一个挑战。随机体运动可以通过多个雷达
                                                                             14
             雷达监测其位置和多普勒信息。                                     传感器进行补偿 。
                 距离雷达阵列中心的基准距离R k 处的振动点散射体目标会                       由于雷达具备无线方式估计生命体征的能力,产生了多种
             引起慢时间上的目标响应,并可表示为:                                 应用,如睡眠呼吸暂停检测、病人监测、占位感知、驾驶员监
                                                         (6)    控以及监视和地震救援行动中的生理监测                15-19 。短距雷达系统
                                                                重量轻、成本低,为人体存在感应提供了良好的解决方案,且
                 其中f v 表示振动频率,       表示第i个振动目标源的最大振             具有高效的能源利用率        20-21 。
             幅,I表示振动源的数量。距离雷达传感器固定距离的准静止                            我们可以将多普勒分量分为三类:身体运动引起的宏多
             人体可以被建模为两个振动源的叠加:一个来自呼吸运动,                         普勒,人体姿势引起的微多普勒和体内器官运动引起的体征多
             另一个来自心脏运动。人体静息呼吸率约为每分钟12至20                        普勒。图5说明了雷达可以感知的各种室内人类活动及其相关
             次(f  (1) v =f r =0.2-0.4Hz),胸壁运动的最大位移  =7.5mm。心    的多普勒成分。雷达传感器可以清楚地识别这些不同的多普勒
             率可以是每分钟50至200次(f       (2) v =f h =0.8-3.3Hz),最大位移α (2)  成分,为占位感知提供通用解决方案 。而其他使用被动红外
                                                                                              21
             v =0.25mm。经过低通滤波后,接收到的信号可表示为:                      (PIR)或超声波通过运动探测占位的传感器在诸如坐、读或
                                                                睡眠等日常活动中会失效。
                                                          1.0
                                 R: 350 m – A: 30˚ – E: –10˚ – S: –15 m/s  分类传感
                                                          0.9
                           R: 150 m – A: –15˚ – E: 20˚ – S: 15 m/s
                 60                                       0.8
                     R: 50 m – A: 0˚ – E: 0˚ – S: 5 m/s
                 40                                       0.7
               Elevation (˚)  20 0                        0.6
                                                          0.5
                –20
                                                          0.4
                –40
                                                          0.3
                –60
                  –50                                     0.2
                          0                       300     0.1
                                            200
                    Azimuth (º)  50   100     Range (m)                 仅生理体征多普勒      微多普勒        宏多普勒
             图4:估计具有不同距离和仰角以及方位角的三个目标的3D位置。                     图5:人类活动和对应的可被雷达监测的多普勒效应。

             32 www.mwjournalchina.com                                      Microwave Journal China  微波杂志  Jan/Feb 2019

