


Page 32 - MWJC_JanFeb2019_eMag
P. 32
TechnicalFeature  技术特写


             赋能技术                                               勒频移。但缺点是无法从纯CW信号中获得距离信息,而只能
                 雷达系统由两部分组成:一是雷达硬件,包括RF收发                       通过脉冲多普勒操作或发送两个不同的频移键控 (FSK) 信号来
             机、波形发生器、接收机单元、天线和系统封装。二是信号处                        获得。
             理,包括解析雷达回波以提取有意义的目标信息。                                 调制连续波雷达
                 自集成电路发明以来,晶体管的工作频率一直在稳步提                           有几种调制模式可用于频率调制发射信号。常用的波形是
                                                        6
             高,目前已经可实现工作频率高达1 THz的电路模块 。晶体                      锯齿频率调制,其中的频率随时间线性增加(向上啁啾)或随
             管尺寸也在同时缩小,因而采用更先进的技术工艺可实现进                         时间减小(向下啁啾)。因而被称为调频连续波(FMCW)。
                    7
             一步集成 。图1重点展示了汽车应用中雷达技术的发展。过                        在接收机中的匹配滤波操作需要将接收到的啁啾与发射信号混
             去几年来,SiGe双极技术一直是汽车和工业毫米波雷达的首                       频,称为“去斜”或“去啁啾”(见图2a)。S Tx (t)和S Rx (t)分
                                                          8-9
             选硅技术。因为其性能、成本和集成度非常符合应用要求 。                        别表示发送和接收的啁啾。在接收机中混频后,往返传播延
             当前最先进的SiGe技术已可达到300GHz以上的工作频率。例                    迟τ=2R k /C被转换为一个中频频率。对啁啾的频谱分析可提供
                        10
             如,Bock等人 展示的BiCMOS前端技术中SiGe晶体管的F t 达               雷达视场中目标的距离估计。扫描带宽B确定了距离分辨率,
             到250GHz,F max 达到了370GHz。他们的技术还包含了130nm             δR=c/(2B)。最大的不模糊距离R max =N s δR,其中N s 是发送频率
             CMOS,因此可用于诸如锁相环和数字信号处理等雷达组成模                       步数。模数转换器(ADC)随着单个啁啾的输出被称为“快
                                                        11
             块。射频CMOS技术也被证明是毫米波雷达的候选技术 。                        时间”。
                 尽管CMOS射频性能不如SiGe,但其提供了更高的数字集成                      图2b显示了FMCW雷达的帧结构。啁啾持续时间T c 决定了
             度,因此对增加雷达芯片上的信号处理来说是很有吸引力的。                        最大可检测的无模糊多普勒频率fd max =1/(2T c )。两个啁啾之间
                 更高的工作频率和先进的封装技术使天线可集成到封                        的持续时间称为脉冲重复周期(PRT),并且PRT=T c +T i 。跨
             装中,在某些情况下甚至还可集成在硅片上。天线集成对于                         越多个啁啾的频谱估计可提供速度信息。用于相干积分的多个
             降低雷达设计复杂性和降低整体系统成本至关重要,借此才                         连续啁啾的集合被称为“一帧”或“一个驻留时间”,并且表
             能渗透到工业和消费者市场。各种配置的天线已被集成到                          示目标参数被估计或更新的频率。相干处理间隔(CPI,帧的
                                                 12
             不同的封装中,以满足各种不同的系统要求 。工作在超过                         持续时间)可确定多普勒分辨率δfd=1/(2CPI)。一个CPI内的啁
                                              13
             100GHz频率时可以将天线在硅片上集成 ,从而进一步降低                      啾的时间采样被称为“慢时间”。确定锯齿波频率调制雷达系
             雷达尺寸和成本。                                           统性能的两个关键因素是斜坡线性度和发射到接收(Tx-Rx)
                                                                的泄漏。线性斜坡的任何偏差都会导致距离估计误差,Tx-Rx
             雷达的种类                                              泄漏会限制雷达的最大探测范围。
                 小型短程雷达通常可分为CW(连续波)、调制CW和脉                          脉冲超宽带雷达
             冲超宽带(UWB)。                                             脉冲雷达发射短
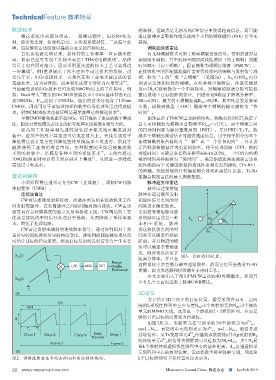
                 连续波雷达                                          脉冲并通过测量发射
                 CW雷达连续发射和接收,而脉冲雷达则在接收机未工作                      和返回信号之间的时
             时发射短脉冲,在发射脉冲之间的间隔周期内接收。CW雷达                        间延迟来确定距离。
             需要具有良好隔离度的独立发射和接收天线。CW雷达的主要                        发射超宽带短脉冲波
             优点是接收机中的信号处理处于低频,从而降低了采样率要                         形的脉冲雷达是一种
             求,简化了处理电路。                                         非 相干 系统 。脉 冲
                 CW雷达发射未调制的连续频率信号。通过评判相对于发                      发送和接收之间的时
             送信号的回波接收信号的相位变化,接收到的回波被处理从而                        间差可以确定目标的
             可估计目标的径向速度。移动目标反射的发射信号会产生多普                        距离,并且频谱的峰
                                                                值可以确定多普勒速
                                                                度。脉冲宽度决定了
              S T (t)                                                             图3:目标的3D位置。
                X                                               距离分辨率,并且在
                                                      Range     这种系统中多普勒分辨率通常很差,然而它们不会遭受Tx-Rx
                                     LPF   ADC   FFT
                                                      Estimation  泄漏,因为发送器和接收器并不同时工作。
                                                                    本文主要引入了使用FMCW雷达的4D传感概念。然而其
              S R (t)
                X
                                                                中有几个方面也适用于脉冲UWB雷达。
                   τ
              (a)                                               3D定位
                                                                    为了估计3D空间中的目标位置,需要采用在具有一定间
                                CPI
                   PRT                                          隔的L形线性阵列中至少布置N Tx =2个发射单元和N Rx =2个接收
                                                                单元的MIMO天线。这形成一个虚拟的2×2矩形阵列,从而足
                                                                够估计出目标的高度和方位坐标。
              B
                                 ...                                如图3所示,发射单元在空间中的3D坐标表示为d                  Tx m ,
                                                                m=1...N Tx ,而接收单元的则表示为d      Rx
                   T c  T i                                                                    n ,n=1...N Rx 。假设考虑
                  Chirp 1  Chirp 2    Chirp N  Data  Chirp 1    远场情形,从Tx发射单元d         Tx
                                             Transfer                     Rx           m 传播到点散射体p并从p反射到R X
                                                                的接收单元d      m 的信号传播距离可以近似为2R k +d mn ,其中R k 是
                             Frame 1                 Frame 2
                                                                第k个散射体到虚拟线性阵列中心的基准距离,d mn 是指虚拟单
              (b)                                               元到阵列中心的相对位置。雷达在极坐标中观察空间,因此第
             图2:调频连续波信号的去斜(a)和雷达帧结构(b)。                         k个目标的3D笛卡尔位置可以表示为:
             30 www.mwjournalchina.com                                      Microwave Journal China  微波杂志  Jan/Feb 2019

